
Nvidia Halos:ロボットにオープンソースの安全OSを搭載する
NvidiaはAutomate 2026でフルスタックのロボット安全システム「Halos for Robotics」を発表。自動運転分野で蓄積した18600エンジニア人年と検証済みコードを身体知能業界にオープンソースとして公開し、コアの安全フレームワークは開放済み、43社が参加しています。
Nvidia Halos:ロボットにオープンソースの安全OSを搭載する
NvidiaはAutomate 2026でフルスタックのロボット安全システム「Halos for Robotics」を発表。自動運転分野で蓄積した18600エンジニア人年と検証済みコードを身体知能業界にオープンソースとして公開し、コアの安全フレームワークは開放済み、43社が参加しています。
ロボット業界が今直面している問題は、十数年前の自動運転とよく似ています——モデルはどんどん賢くなるのに、実用化できるかを本当に左右するのは、しばしばモデルそのものではなく安全だという点です。ワークステーションに固定された従来の産業用アームは物理ガードで十分ですが、ひとたび自律ロボットが人間と同じ空間を共有し始めると、安全はシステムレベルの問題になります。
シカゴで開催されたAutomate 2026で、NvidiaはHalos for Roboticsを発表しました。チップ、センサー、OSから安全認証までをカバーするフルスタックのロボット安全システムです。Nvidiaがこれまで自動運転分野で蓄積した18600エンジニア人年を超える成果と、検証済みの700万行のコードをロボットのレースに持ち込み、コアの安全フレームワークはオープンソース化済みで、業界全体に開放しています。
テスラがiOS路線(ロボットも安全も自社で作る)だとすれば、Nvidiaが選んだのはAndroid路線です。安全プラットフォームをすべての人に開放する。すでにヒューマノイドロボット企業のAgility、ボストンダイナミクス、LiDARベンダーの禾賽(Hesai)、安全ロボット企業のFORT Roboticsなど43社が参加しています。
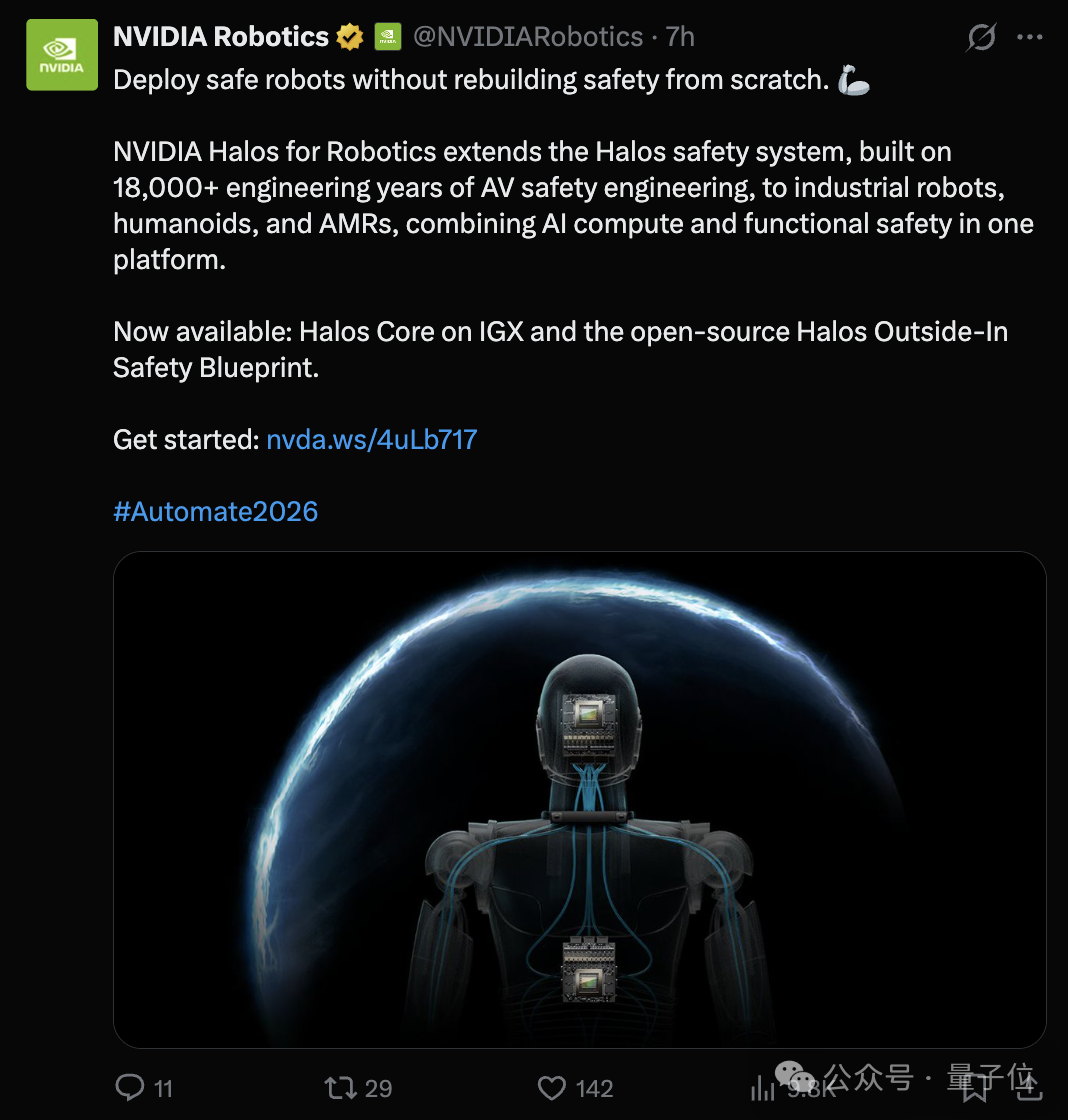
Halosの目標は、身体知能(Embodied AI)企業に統一された安全アーキテクチャを提供すること。接続するだけで使え、ゼロから車輪を再発明する必要がない。
Halosとは何か
これは**ロボット版の「安全なAndroid」**と理解できます。特定のロボット製品ではなく、下層のハードウェアから上層の認証までをカバーする安全ミドルウェア層です。ロボット企業が接続すれば、検証済みの安全インフラをそのまま再利用することになります。
公式アーキテクチャによれば、Halosは下から4層に分かれ、ロボットが現実世界で動く際に起こりうる4つの障害源に対応します。
コア機能
第1層:プラットフォーム安全(ハードウェアを落とさない)
最下層はIGX Thorコンピューティングプラットフォーム + 安全マイコンで、ハードウェアレベルの「安全島(セーフティアイランド)」を構築します。上層のAIに問題が起きても、ハードウェアが最低限の安全停止と基本制御を保証し、「AIのストライキで機体全体が制御不能になる」事態を避けます。
第2層:安全OS(システムを乱さない)
Halos OSはIGX Thor上で動作し、その土台はHalos Coreです。2つのモードをサポートします:
- 純粋なLinux
- Linux + QNXハイブリッドアーキテクチャ(安全クリティカルなシーンに推奨)
後者はHypervisorでシステムを2つの完全に分離された実行ドメインに分割します:
- LinuxはAI計算とアプリケーションを担当
- QNXは安全クリティカルタスクを担当
AIアプリケーション層が異常クラッシュしても、安全制御ロジックには影響しません——ハードウェアの安全島の外にもう1枚「ソフトウェアの隔離壁」を重ねるのに相当します。この層の上には安全アプリケーションモジュールがあり、最も典型的なのがOutside-In Safetyシステムで、現在オープンソース形式で開発者に開放されています。
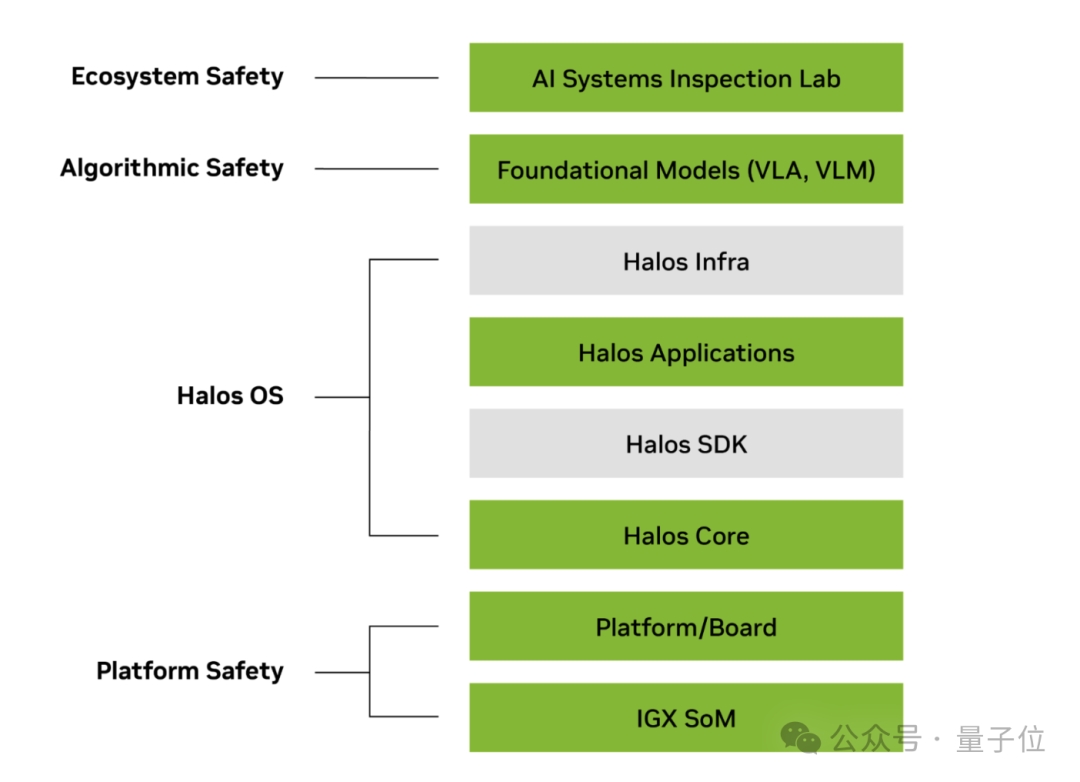
Halosの4層アーキテクチャ:プラットフォーム安全、安全OS、アルゴリズム安全、エコシステム安全。
第3層:アルゴリズム安全(AIが誤判断しない)
管轄するのはモデル自体の意思決定リスクです。VLA(視覚言語アクション)モデルやVLM(視覚言語モデル)は、段ボール箱を人と誤判定したり、人を障害物と誤判定したりする可能性があります。この層は、物理世界におけるモデルの挙動の安全性を評価・制約し、「理解の誤り」が「危険な動作」へ変わる前に食い止めます。
第4層:エコシステム安全(誰が認証するか)
最上層は体系全体を業界標準に変えます。NvidiaはHalos AI Systems Inspection Labを設立し、物理AI分野で世界初のISO/IEC 17020検査資格を取得しました。TÜV Rheinland、TÜV SÜD、UL Solutions、SGS、exida、CertXなどの認証機関がいずれもその検査結果を認めています。
ロボット企業はNvidiaで事前検査を受けてから正式認証に進めば、時間とコストを大幅に圧縮できます——従来はセンサー、コントローラー、ビジョンシステムがそれぞれ独自に認証を受けており、企業が自分で組み合わせる必要がありました。
実際に使ってみて
利点
- 接続してすぐ使える:安全スタックをゼロから作る必要がなく、とくに60人以下の初期の身体知能スタートアップに適する
- コアはオープンソース:Outside-In安全システムはそのままforkして自社プロジェクトに組み込みカスタマイズできる
- エコシステムの壁:43社のパートナーは、センサー、コントローラー、認証機関が同じインターフェースの下にそろっていることを意味し、後の「層を替えて検証やり直し」を避けられる
- 実装済みの参照例:AgilityはすでにHalosをDigitロボットに統合し、アマゾン、GXO、トヨタの工場で資格を持って稼働している
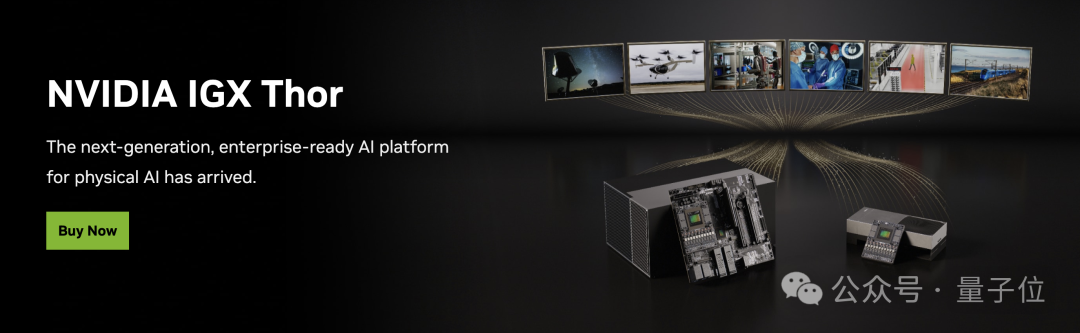
Nvidiaのロボットフルスタック:学習、シミュレーション、モデル、デプロイ推論に加え、Halosが「安全と市場参入」の最後のピースを埋める。
応用シーン
明確なターゲットユーザーと利用シーン:
- 身体知能ロボット企業:とくにヒューマノイド、物流、点検ロボットを手がけるチームが、Halosを「出荷前の安全コンプライアンスキット」として使う
- 産業オートメーションインテグレーター:顧客向けに自律ロボットをデプロイする際、HalosでISO/IEC 17020認証フローを簡素化する
- ロボット安全研究者:オープンソースのOutside-Inモジュールをベースに二次開発や改善の提案を行う
- VLA / VLMチーム:「アルゴリズム安全」層を評価の的にし、物理世界におけるモデルの挙動信頼性を検証する
留意すべき点として、Halosが現在想定しているのは主に産業シーン(工場、倉庫、物流)であり、コンシューマーシーンではありません。個人開発者がそのまま家庭用ロボットに搭載しても意味は薄い——その価値はコンプライアンスの経路にあり、特定の個別機能にあるのではありません。
💡 ヒント:Halosはフルスタックへの束ね込みが非常に強い製品です。学習(Cosmos)、シミュレーション(Isaac Sim)、デプロイ(Thor)、安全(Halos)と経路を一通り走り切った後は、どの層を入れ替えても検証フローのやり直しを意味します。評価の際は「単点ツール」ではなく「長期的な技術スタック選定」として扱ってください。