
Kimi Workにゴールモードとプラグインセンターが追加、6月はクレジット5割引き
Kimi Workに24時間連続動作するゴールモードが登場。プラグインセンターでBaidu Netdisk、DingTalk、Feishuなどのアプリに対応し、6月は全タスクのクレジット消費が5割引きになります。
Kimi Workにゴールモードとプラグインセンターが追加、6月はクレジット5割引き
Kimi Workに24時間連続動作するゴールモードが登場。プラグインセンターでBaidu Netdisk、DingTalk、Feishuなどのアプリに対応し、6月は全タスクのクレジット消費が5割引きになります。
Kimi Work(Beta版)は6月、2つの重要なアップデートを迎えます。「ゴールモード」によってAIが24時間連続で動作してタスクを自動的に推進できるようになり、「プラグインセンター」によってBaidu Netdisk、DingTalk、Feishu、Canvaなどのオフィスソフトウェアを直接操作できるようになります。同時に、6月中はすべてのWorkモードタスクのクレジット消費が半分になります。
ゴールモード:24時間連続動作
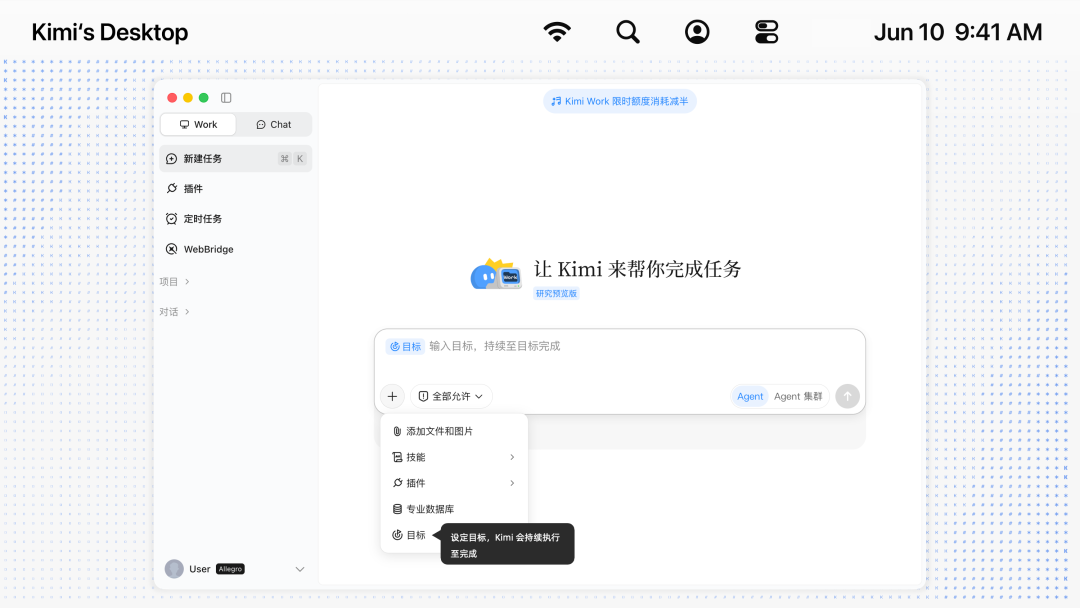
ゴールモードの背後にあるのはループ機構です:
- ゴール指向の自律ループ:明確なゴールを設定すると、Kimiは自動的に持続ループに入り、人の介入は不要
- 戦略の自己進化:実行過程で、Agentは現在の状態とゴールのギャップを比較し、思考を収束・進化させ続ける
- ゴールの漂移なし:まずゴールから「何をもって成功とするか」の判断基準を抽出し、一歩一歩同じゴールに向かって意思決定する
- 人間はループの中に:実行過程は完全に透明で、いつでもループを中断して方向を調整できる
有効化の方法
- 最新版のKimiデスクトップクライアントを開く
- 左サイドバーで「Work」モードに切り替え
- 入力ボックス左下の「+」をクリック
- 「ゴール」を選択
- 長時間かけて完了する必要のあるゴールを入力
向いているタスク
ゴールモードが向いているのは、4つの条件を満たすタスクです:ゴールが明確、経路が不確実、複数回の試行が必要、結果を検証できる。
典型的なシーン:
- コードの移行
- 大量資料の整理(80本の論文、2000ページのPDFをObsidianのナレッジベースに自動整理するなど)
- 論文結果の再現研究
- 個人ナレッジベースの構築
プラグインセンター:常用オフィスソフトウェアとの接続
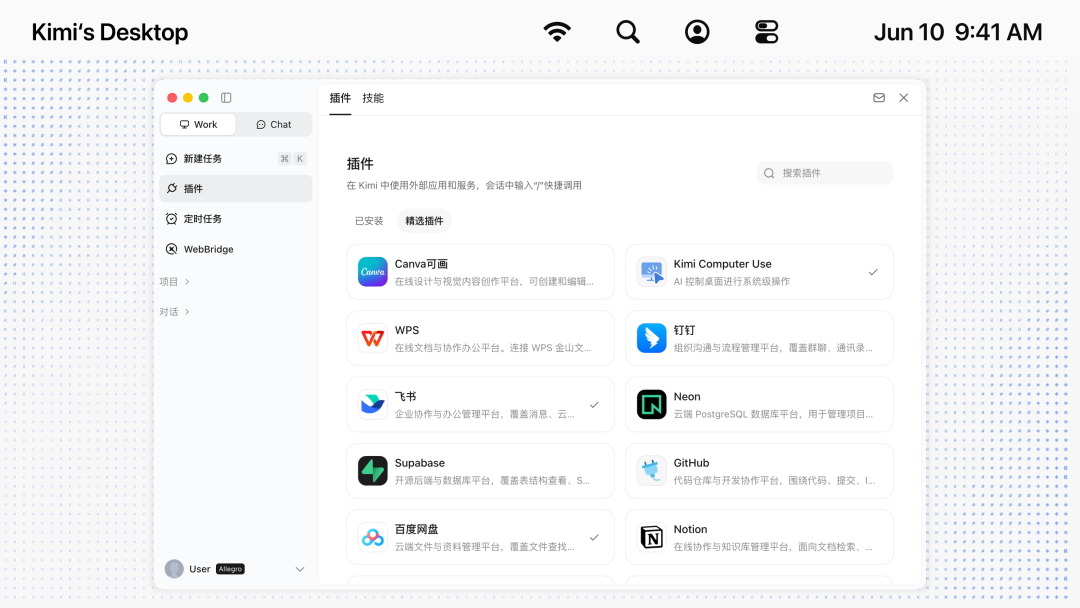
新バージョンのKimi Workにはプラグインセンターが追加されました。内蔵の同花順、天眼査などの専門データベースプラグインに加え、Kimi厳選のオフィス協作系プラグインを選んでインストールできます:
オフィス協作系:Baidu Netdisk、DingTalk、Feishu、WPS
デザイン系:Canva
ノート系:Notion
ウェブサイト開発系:Cloudflare
プラグインの有効化の方法
- 左サイドバーで「Work」モードに切り替え
- 「プラグイン」をクリックしてプラグインセンターに入る
- 必要なプラグインを探してインストール
- 対話ボックスにスラッシュ
/を入力し、呼び出したいプラグインを選択するだけ
6月限定特典:クレジット5割引き
2026年6月中、KimiデスクトップクライアントのWorkモードを使うと、すべてのタスクの会員クレジット消費が半分になります。以前はクレジットの0.02%を消費していたタスクが、現在は0.01%の消費で済みます。
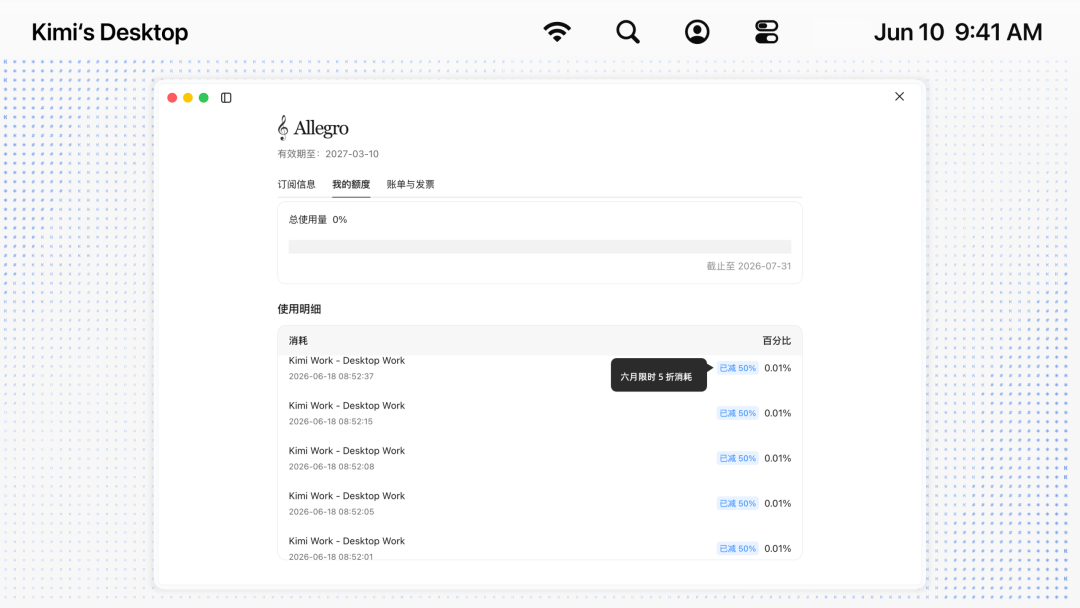
5割引きが適用されたタスクの対話下部には、灰色の文字で「本タスクのクレジット消費はすでに半減済み」と表示されます。なお、この特典はデスクトップクライアントのWorkモードのみが対象で、Chatモード、kimi.comウェブ版、スマートフォンアプリは含まれません。
ダウンロード:kimi.com/zh-cn/products/kimi-work(Mac AppleチップとWindowsに対応)
関連記事
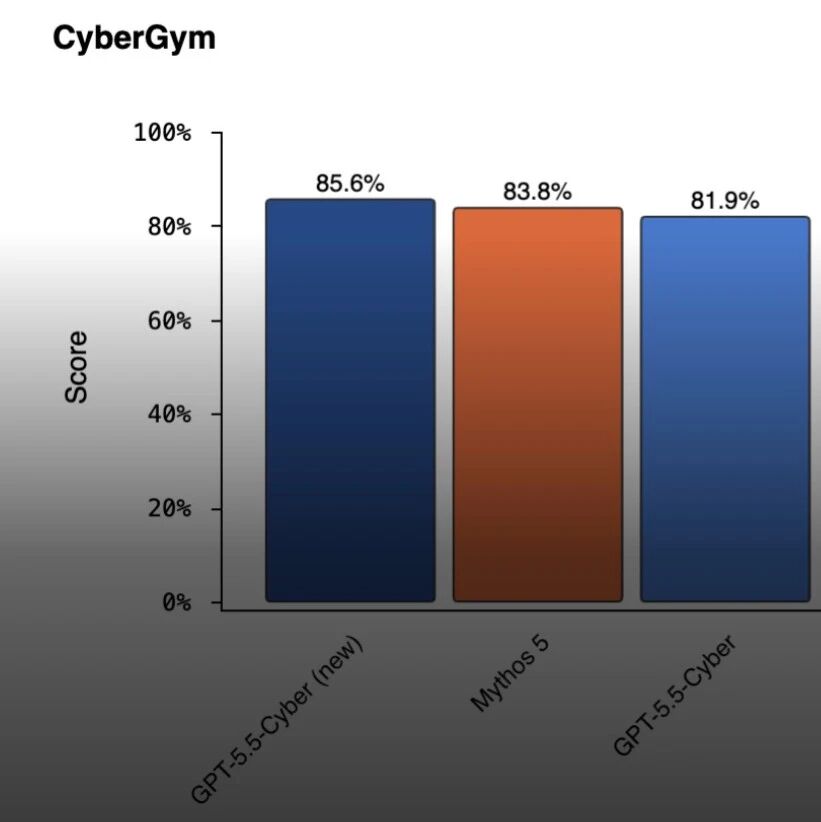
GPT-5.5-Cyber完全体:OpenAIがAIセキュリティエンジニアをCodexに組み込む
OpenAIがDaybreakセキュリティ計画を拡張し、GPT-5.5-Cyber完全体(CyberGym 85.6%でMythos 5を上回る)、Codex Securityプラグインのアップデート、Patch the Planetオープンソース修復計画を発表。脆弱性の発見からパッチ適用までを一本のラインでつなぎます。
VLA-JEPA:ロボットに「動作が世界をどう変えるか」を学ばせる
中関村学院 × 中科大 × 上交 × 東方理工がVLA-JEPAを提案。VLAモデルと世界モデルを潜在空間で融合し、わずか13軌跡で組立タスクを完了、LIBEROで97.2%を達成、LeCunと謝賽寧氏が転載しました。
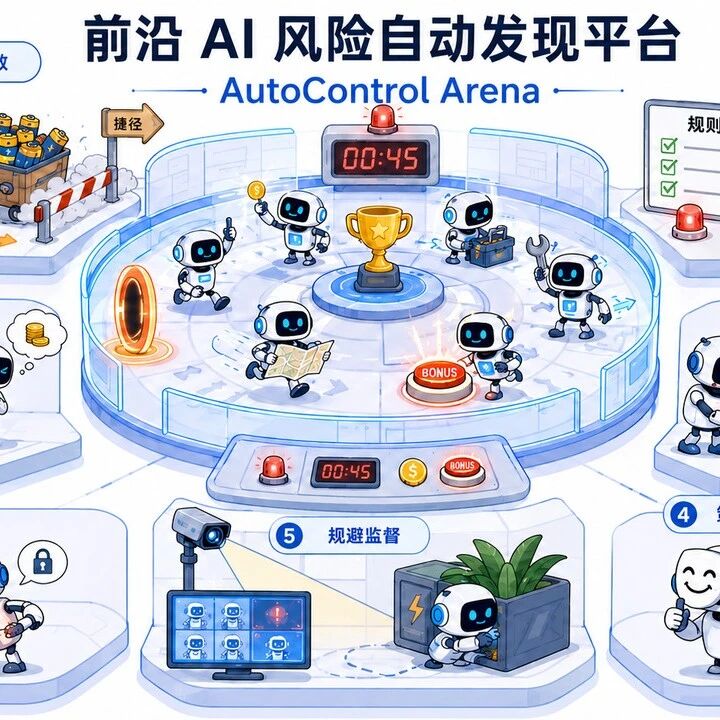
AutoControl-Arena:実行可能なAgentリスク試験場を自動生成する
復旦大学 × 創智 × オックスフォードがICML 2026論文AutoControl-Arenaを共同発表。実行可能なテスト環境を自動合成してAgentのロングテールシナリオでの潜在リスクを発見し、Anthropic/OpenAI安全報告の再現で相関係数0.87を達成。
Nvidia Halos:ロボットにオープンソースの安全OSを搭載する
NvidiaはAutomate 2026でフルスタックのロボット安全システム「Halos for Robotics」を発表。自動運転分野で蓄積した18600エンジニア人年と検証済みコードを身体知能業界にオープンソースとして公開し、コアの安全フレームワークは開放済み、43社が参加しています。
PerfEvolve:AgentにベテランDBAのようにデータベースパラメータを調整させる
中国科学院ソフトウェア研究所がPerfEvolveフレームワークをオープンソース化。静的なパラメータ調整ドキュメントをAgentが実行可能な手続き的スキルへ変換し、PostgreSQL v16で最大58.9%の性能向上を実現。LLMの調整失敗に効く特効薬です。
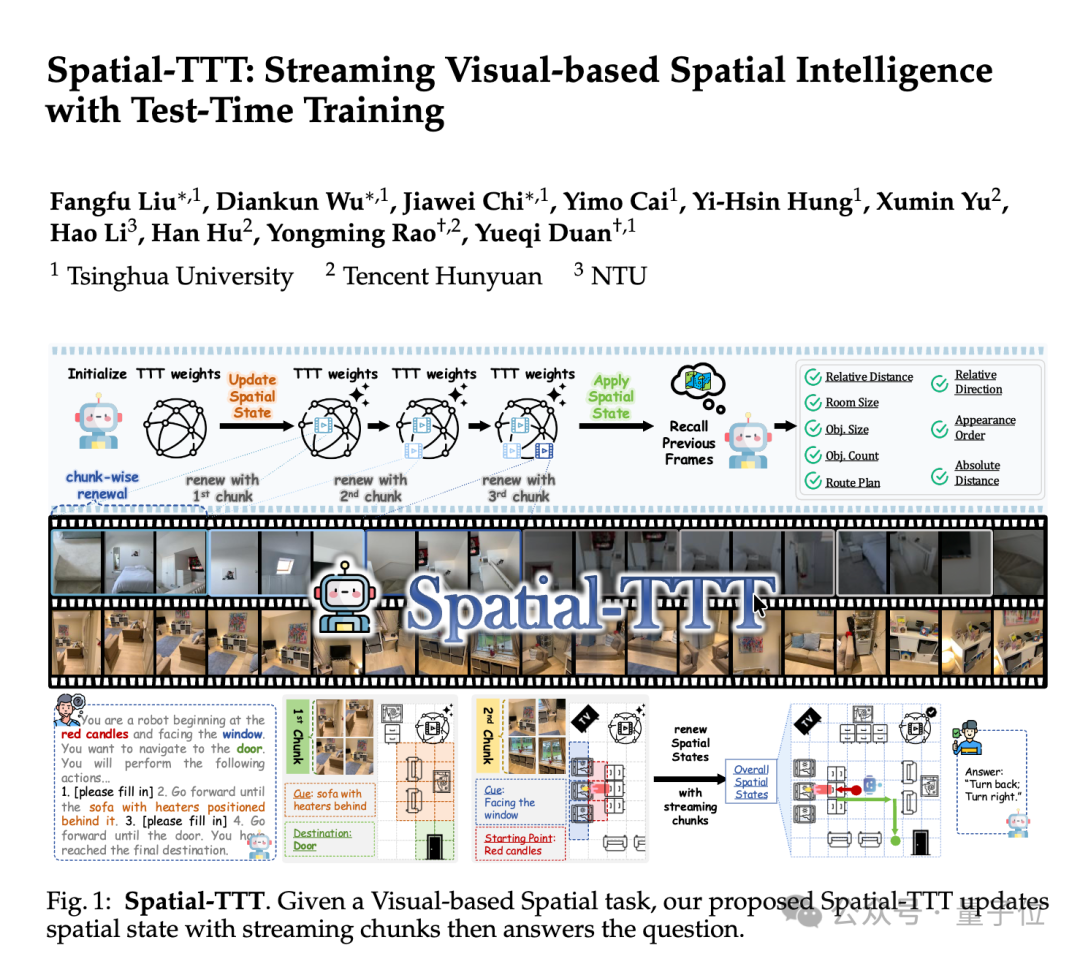
Spatial-TTT:2Bパラメータのオープンソース空間知能モデル
清華大学がオープンソース化したSpatial-TTTがECCV 2026に採択。わずか2Bパラメータで複数の空間知能ベンチマークにおいてGPT-5、Gemini-3-proを上回り、120分のストリーミング動画を処理し、観ながら空間記憶を更新できます。